Shenzhen Reunion Electronics Co.,Ltd.
Nyheter

Hur man väljer kopplingar för rörelserobotar: 3 kritiska överväganden

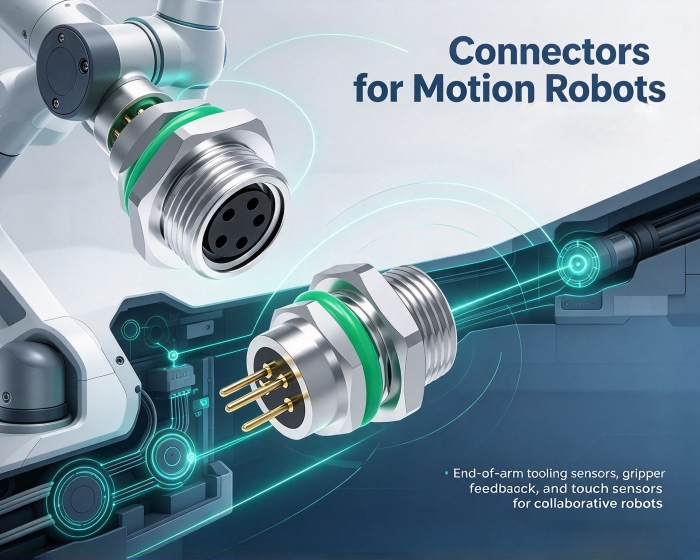
Lederna i höghastighetsrörelserobotar kräver tredimensionell, högfrekvent sammansatt rörelse, och kontakterna utsätts för kontinuerlig vibration, vridning och mikrorörelseslitage. Traditionella industrirobotar har relativt fasta arbetsbanor, och deras kopplingar fungerar främst som kraft- och signalvägar; i scenarier för höghastighetsrörelser inträffar emellertid fel sällan omedelbart utan ackumuleras snarare gradvis under kontinuerlig rörelse. Logiken bakom att väljackopplingar för rörelserobotarbör baseras på att härleda designkrav från dessa driftsförhållanden.


Varför är mekanisk tillförlitlighet en prioritet?

I miljöer med kontinuerliga vibrationer kan vanliga friktionslåskopplingar uppleva progressiv lossning. Terminalerna förskjuts något under vibrationer, vilket gör att kontakttrycket gradvis minskar, vilket i slutändan leder till signalavbrott eller strömavbrott.

Designfunktioner som tar itu med detta problem inkluderar: positiv spärr och sekundär låsning—såsom mekanismen Connector Position Assurance (CPA)—som använder mekaniska stopp för att förhindra oavsiktlig urkoppling av terminalerna; och redundant kontaktdesign, där dubbla kontakter eller två oberoende kontakter bibehåller konduktiviteten även om en enda kontakt slits ut. På kritiska platser som skarvmoduler bör dessa mekaniska tillförlitlighetsegenskaper ha företräde framför andra överväganden. För kopplingar som används i rörelserobotar är vibrationsbeständiga låsmekanismer ett grundläggande krav i kontinuerliga rörelseapplikationer.


Hur säkerställs signalintegriteten?

Efterfrågan på databandbredd i höghastighetsrobotsystem fortsätter att öka. Realtidssynsbehandling, rörelsekontroll och miljöavkänning är mycket kopplade, vilket ofta kräver att höghastighetsdifferentialsignaler och kraftledningar dras parallellt i kompakta skarvar.

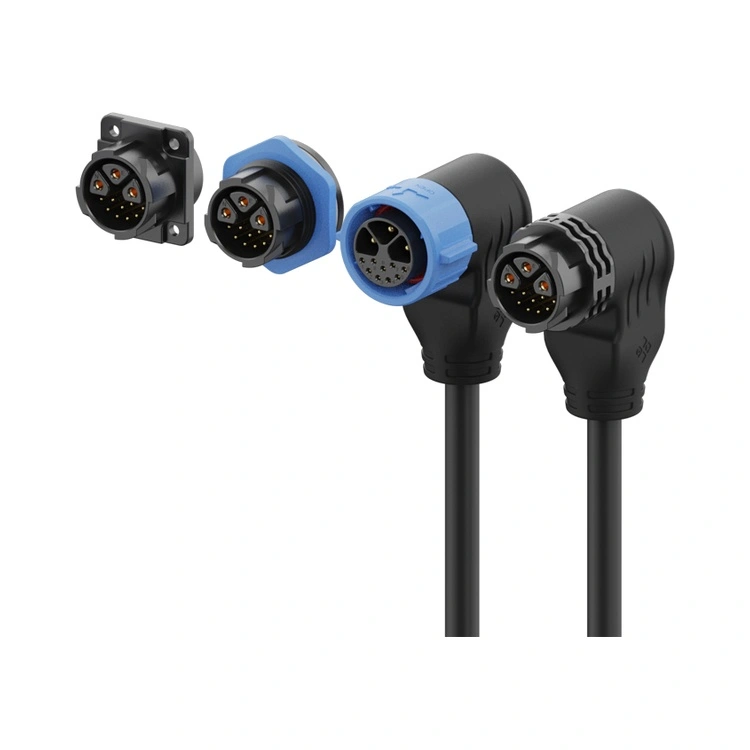
I denna layout är elektromagnetisk störning (EMI) ett primärt problem. Avskärmningskonstruktioner som använder strukturer med kontrollerad impedans hjälper till att minska signaldämpning och överhörning mellan signal- och kraftledningar. I servodrivna applikationer,kontakter för rörelserobotarmåste bära strömmar på flera ampere samtidigt som den upprätthåller tydlig kommunikation genom signalkanaler för kodare, sensorer och andra komponenter. Hybridkontakter uppnår elektrisk isolering och mekanisk integrering inom ett enda gränssnitt, vilket minskar ledningskomplexiteten och antalet anslutningspunkter.


Hur bör avvägningar göras när det gäller rymdanpassning?

Det inre utrymmet i robotleder är relativt begränsat. När kopplingar kopplas ihop i trånga utrymmen kan de utsättas för icke-axiell monteringsspänning, vilket med tiden kan orsaka höljesdeformation eller terminalförskjutning.

En flytande design kan absorbera förskjutning orsakad av monteringstoleranser och driftsvibrationer, och därigenom minska påverkan av monteringsspänningar på terminalerna. Lösningar med smal stigning och låg profil är direkt lämpade för kompakta utrymmen, vilket minimerar tvångsmontering på grund av utrymmesbegränsningar. När de två första kriterierna är uppfyllda, välj den mest kompakta lösningen som möjligt. Monteringkontakter för rörelserobotarin i begränsat utrymme kräver en balans mellan tillförlitlighet och kompakthet.


Hur ska verifieringen utföras efter urvalet?

När valet är klart rekommenderas det att bekräfta med leverantören om produkten har genomgått dynamisk livslängdstestning, inklusive prestandadata under vibrations-, vridnings- och kompositrörelseförhållanden. Statiska elektriska parametrar är bara en utgångspunkt; tillförlitlighet under dynamiska driftsförhållanden är kärnmåttet förkontakter för rörelserobotar.


Om oss

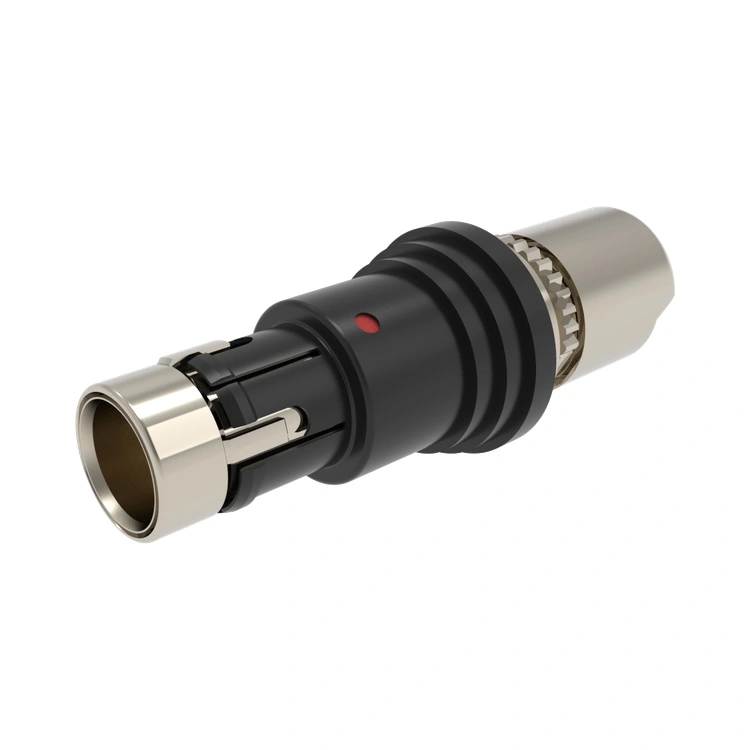
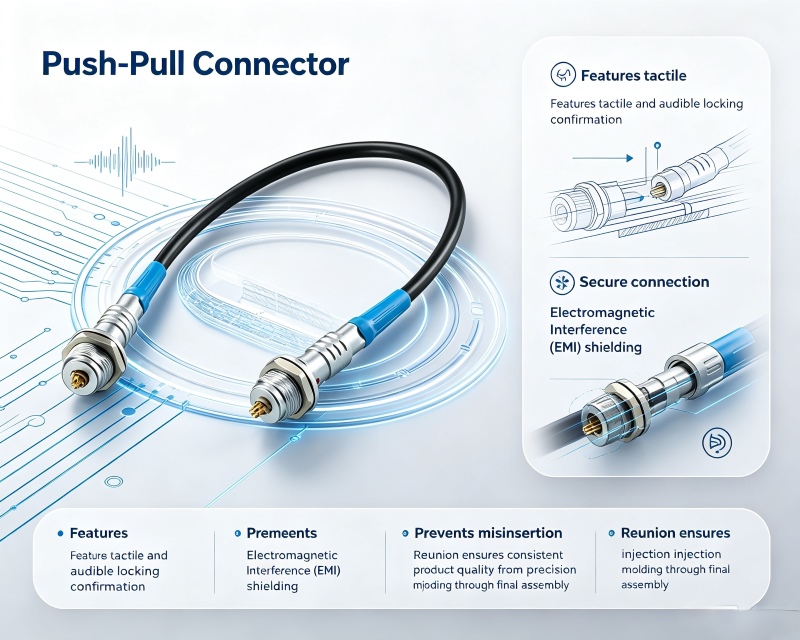
Reunion har lång erfarenhet av push-pull självlåsande kopplingar. Dess vibrationsbeständiga låsmekanism och kompakta design möter den mekaniska tillförlitligheten och utrymmesbesparande kraven hos höghastighetsrörelserobotar. Att välja en kontakt baserat på felscenarier ger en mer exakt matchning med faktiska behov än att bara jämföra specifikationer.


Relaterade nyheter
Lämna ett meddelande till mig
X
Vi använder cookies för att ge dig en bättre webbupplevelse, analysera webbplatstrafik och anpassa innehåll. Genom att använda denna sida godkänner du vår användning av cookies. Sekretesspolicy
AvvisaAcceptera